C06 / 离线档案库
光线与颜色, 也在设计之内。
垃圾分类机器人:为视觉识别调整结构
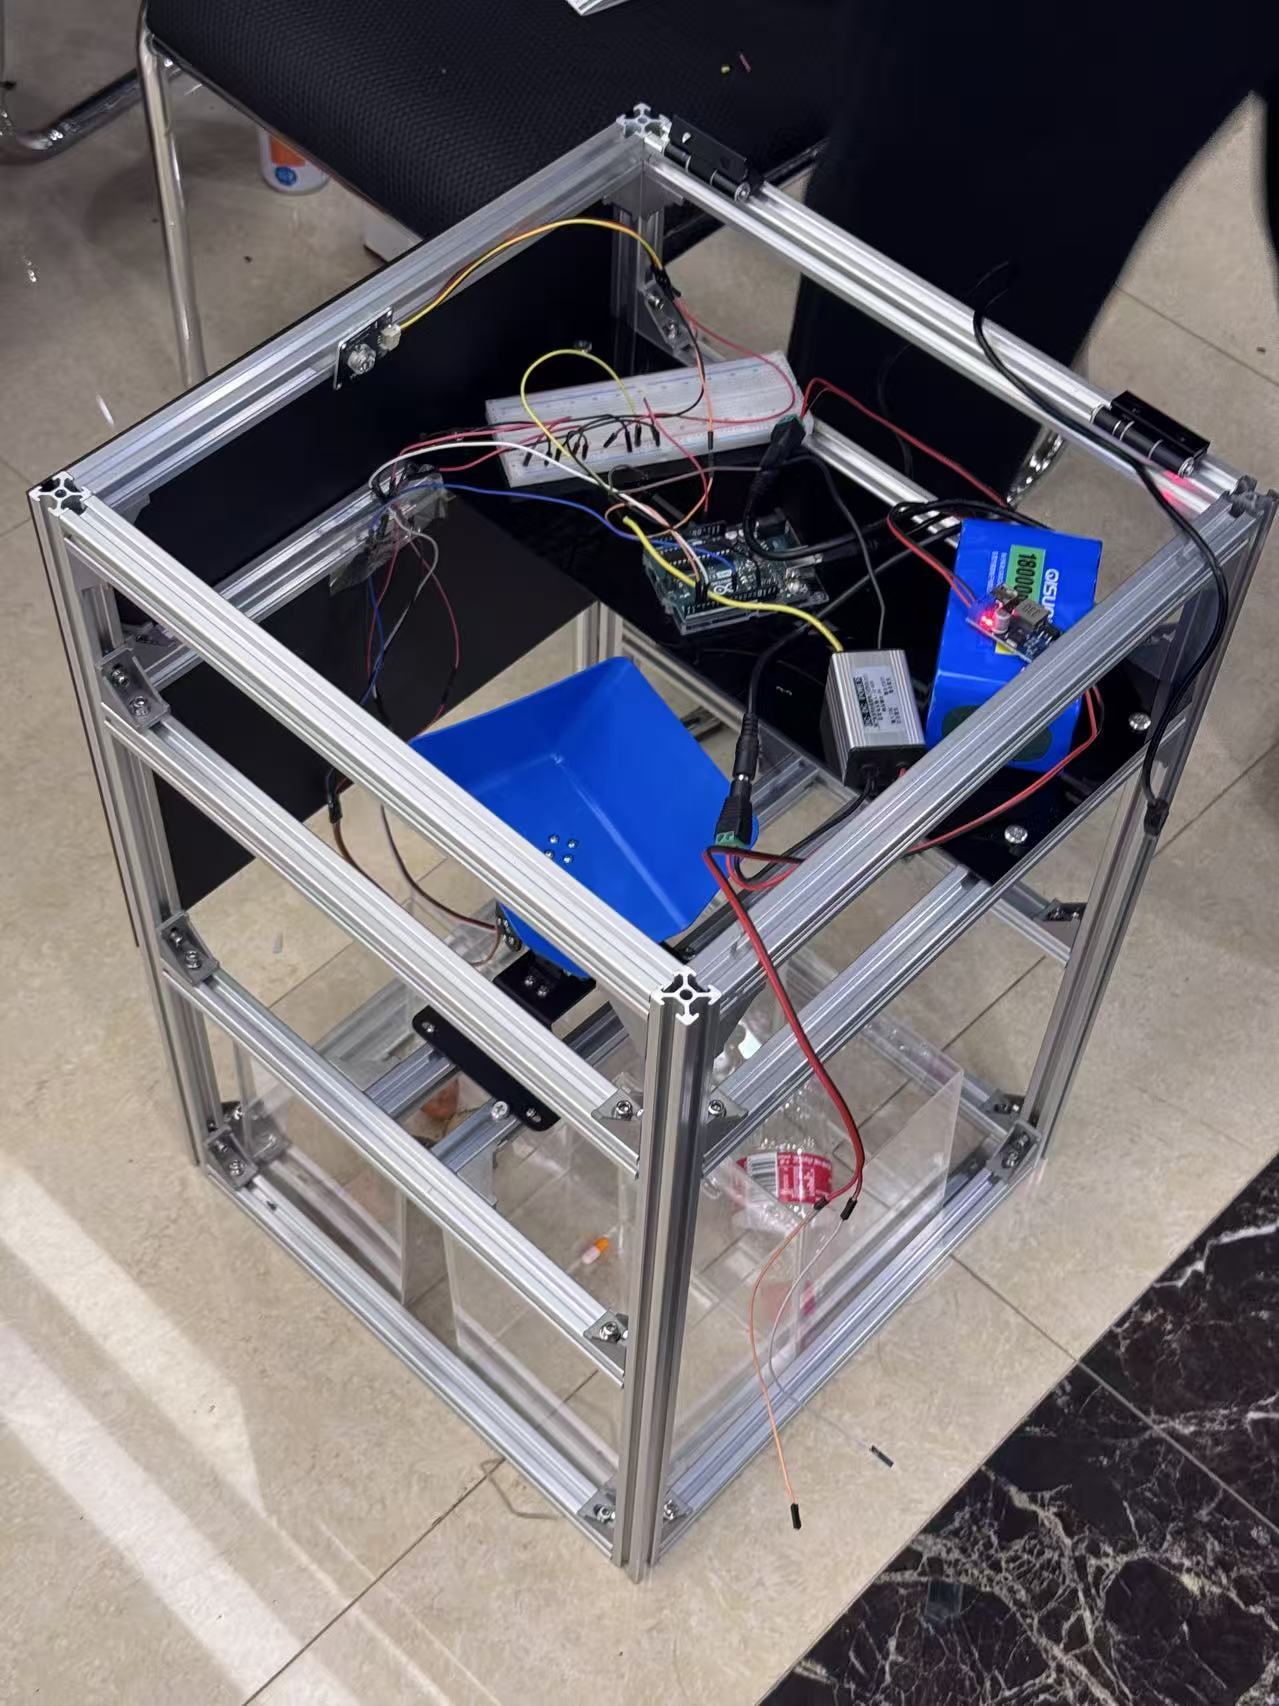
垃圾分类机器人需要先看清物体,才能继续分拣。团队尝试 YOLOv10 和 YOLOv11 时发现,光线变化对识别表现有明显影响,外部阳光会改变相机看到的环境。
我为识别区域加上黑色亚克力罩,遮挡外部光线,让内部灯具负责照明。这样,光照也成为可以通过结构设计安排的条件。
从白色料斗,到紫色背景
料斗原本计划用白色,但不少垃圾的颜色与白色接近,目标容易和背景混在一起。我将料斗涂成紫色,让相机看到差异更明显的背景。
这两项修改都来自实际调试。外壳和表面颜色不只决定产品看起来怎样,也会影响相邻系统怎样工作。