智能垃圾分类机器人
怎样让送料、视觉识别、翻斗分拣和分类收集在一台原型中连续工作?
- 当前成果
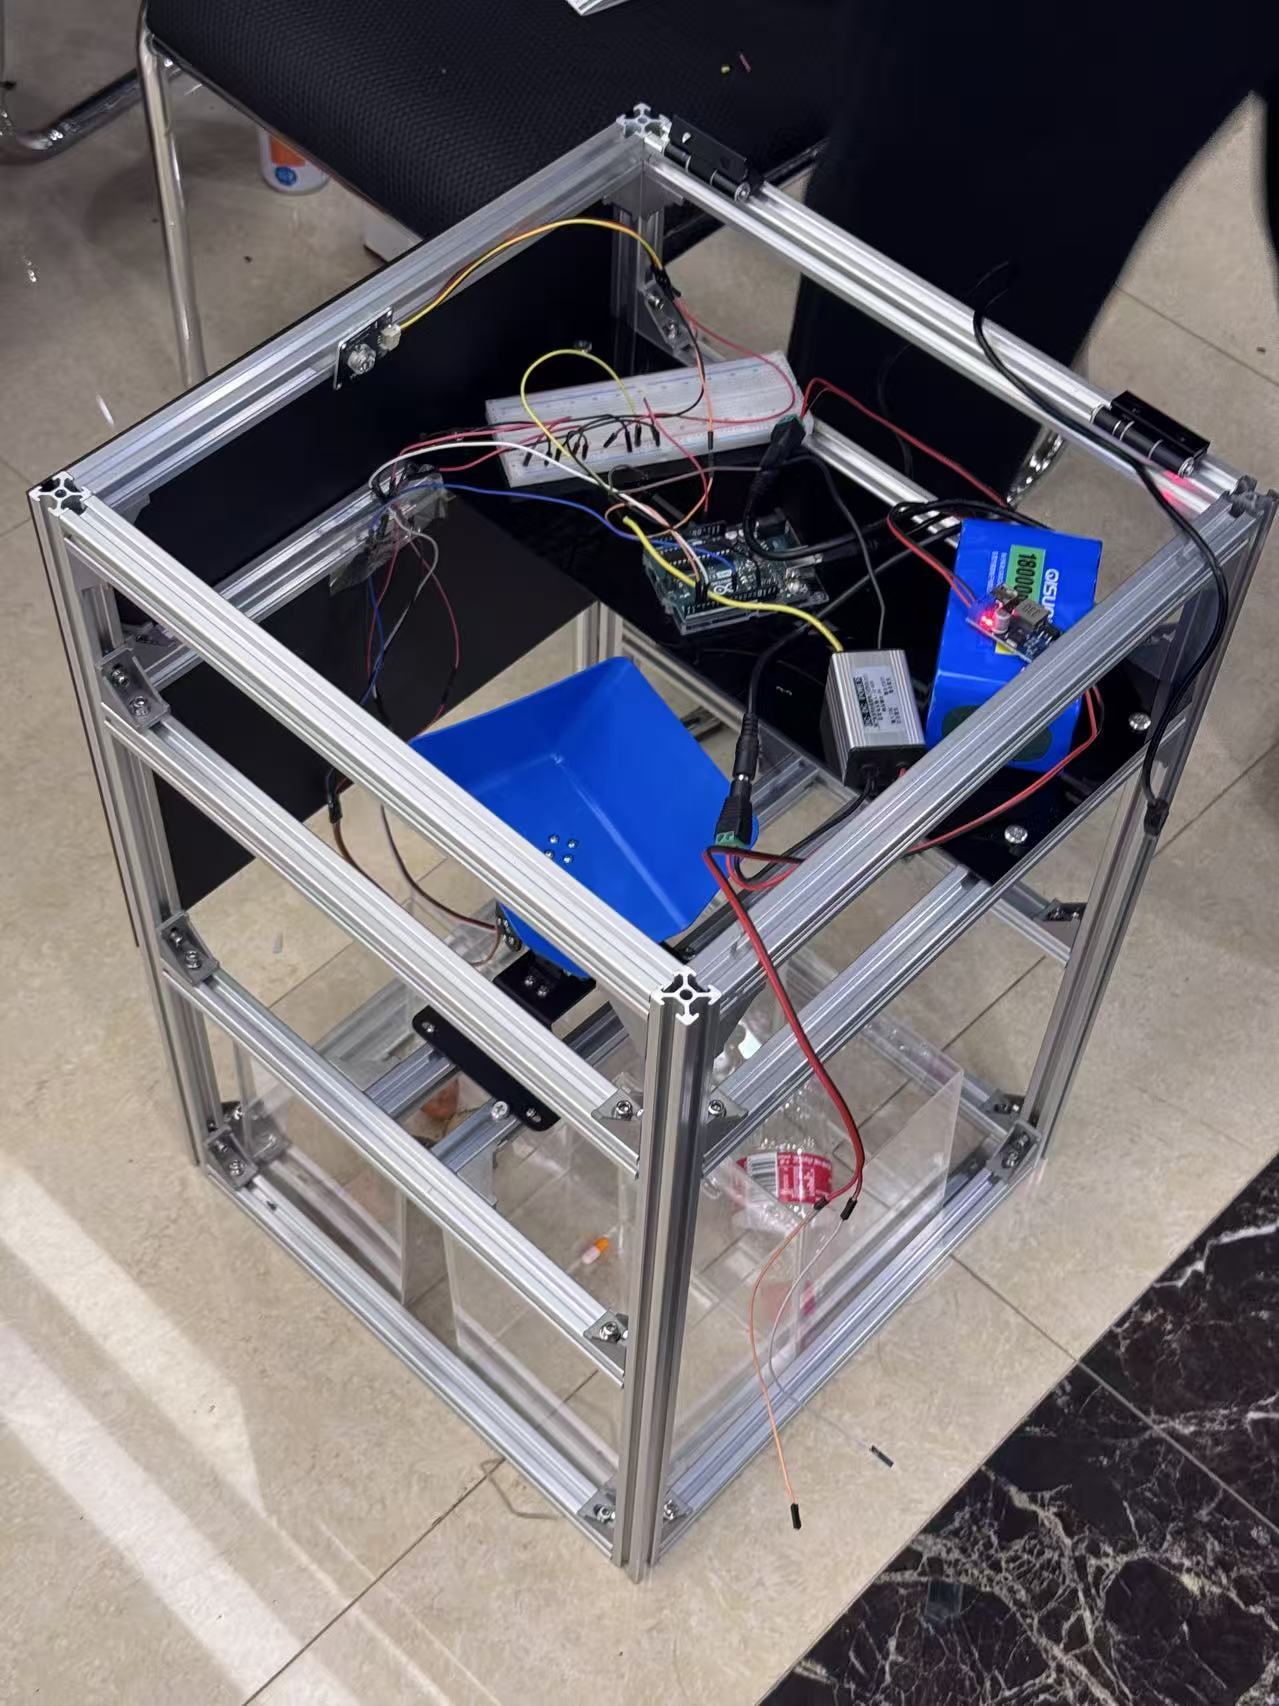
- 完成整机框架、送料与分拣结构、定制安装件和外壳,参与实物装配及团队联调。
- 我的职责
- 担任团队负责人,负责机械与外观结构设计,参与整机装配和系统联调。识别与控制属于团队协作。
让物料走完分拣路径
垃圾进入后,经过送料和视觉识别,再由翻斗送往对应的收集区。我围绕相邻动作组织机械结构,让前一步的出口接到下一步的工作位置。
机械设计与团队组织
我担任团队负责人,负责机械与外观结构设计,使用 SolidWorks 组织框架、送料机构、料斗、收集桶、面板与器件支架,并参与制作、装配和整机联调。
给视觉识别一个稳定的光照环境
团队尝试了 YOLOv10 和 YOLOv11。调试时我们发现,光线变化对垃圾识别有明显影响;外部阳光会改变相机看到的明暗和颜色。
我为识别区域加上黑色亚克力罩,遮挡外界光线,并让内部灯具提供照明。把识别环境纳入机械设计,是我为视觉系统做的一次结构适配。
把白色料斗改成紫色
最初计划使用白色料斗,但白色与不少垃圾的颜色相近,背景和目标不容易区分。我将料斗涂成紫色,为相机提供与这些物体差异更明显的背景。
遮光罩改变光照条件,料斗颜色改变识别背景。两项修改都来自实际调试,让机械外壳和表面处理参与到识别过程。
从模型到整机联调
我还通过 FDM 打印相机安装架,围绕观察方向和实际装配修改孔位与固定方式。安装相机、舵机、电机、传感器和控制器后,与团队一起衔接送料、识别、分拣及满载检测。