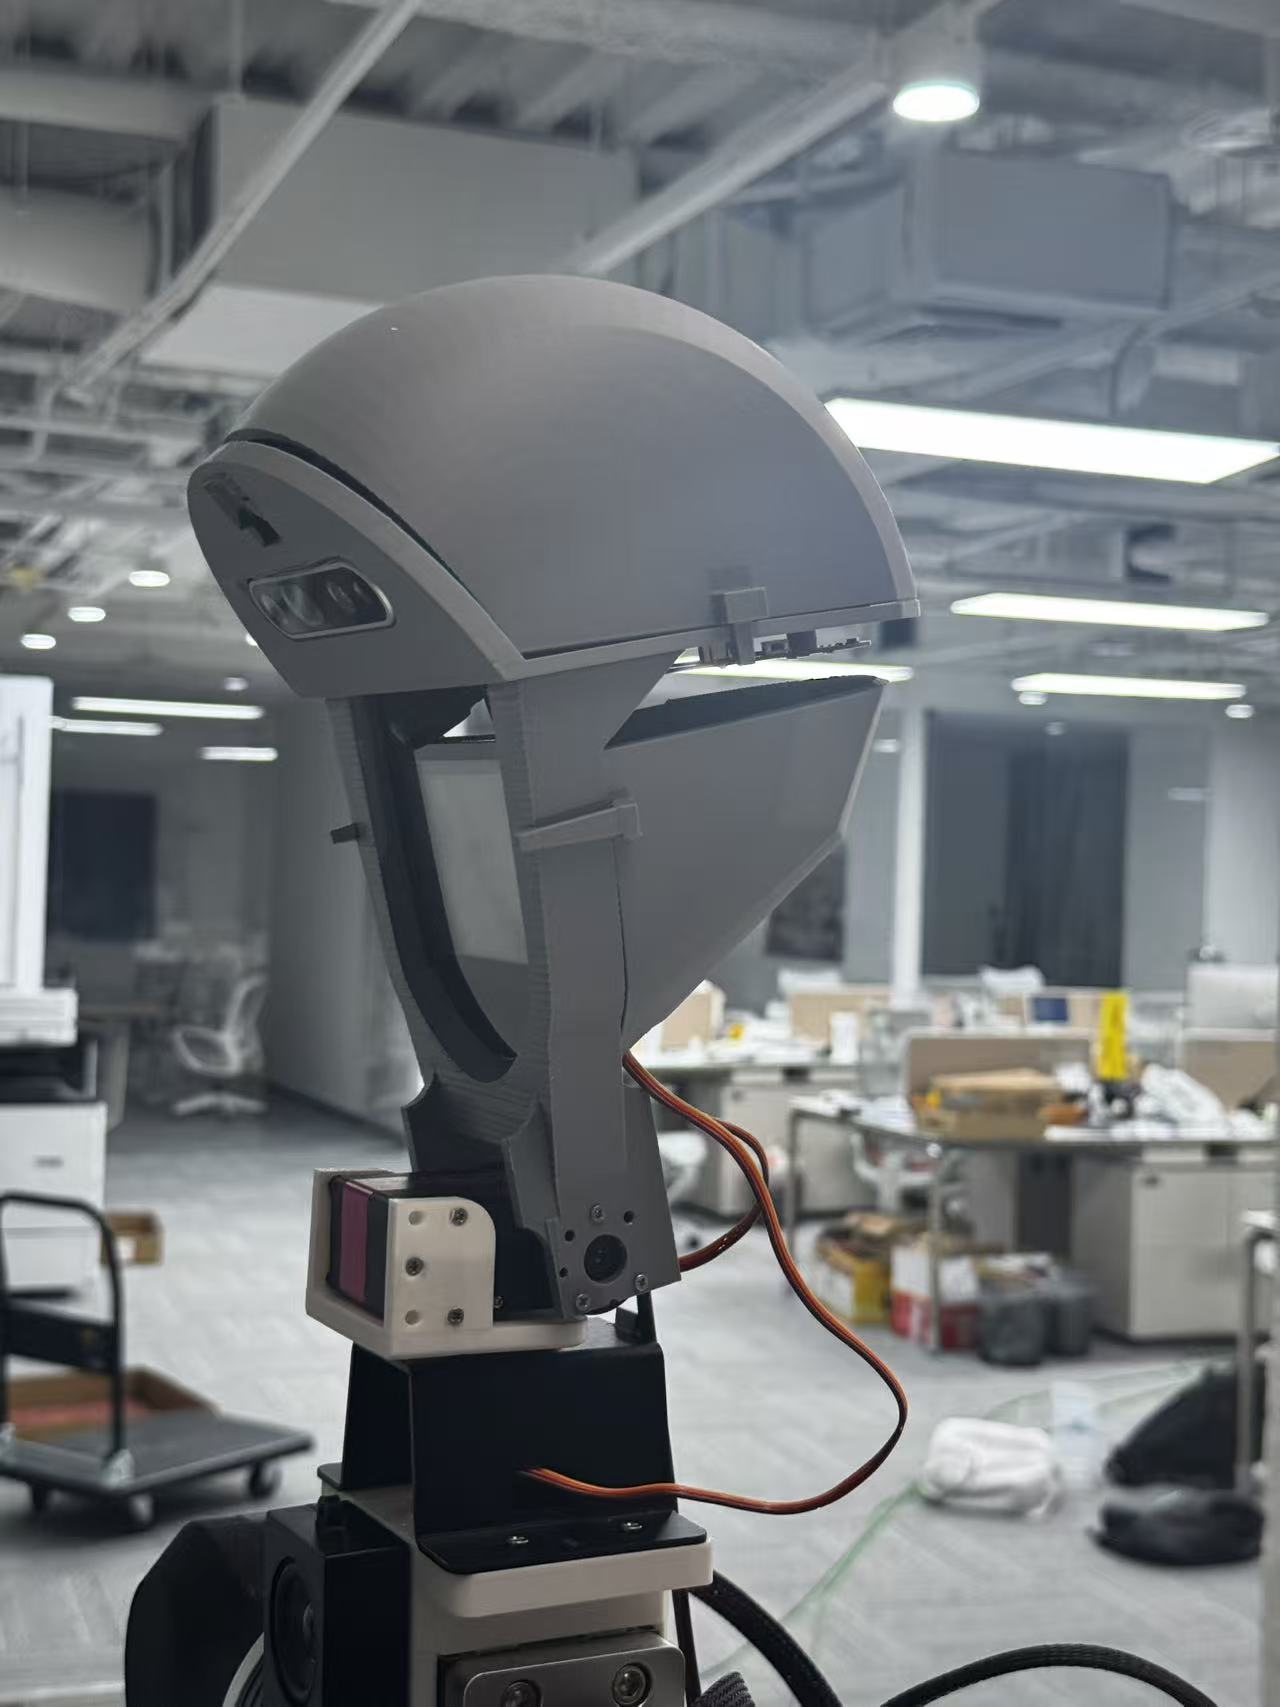
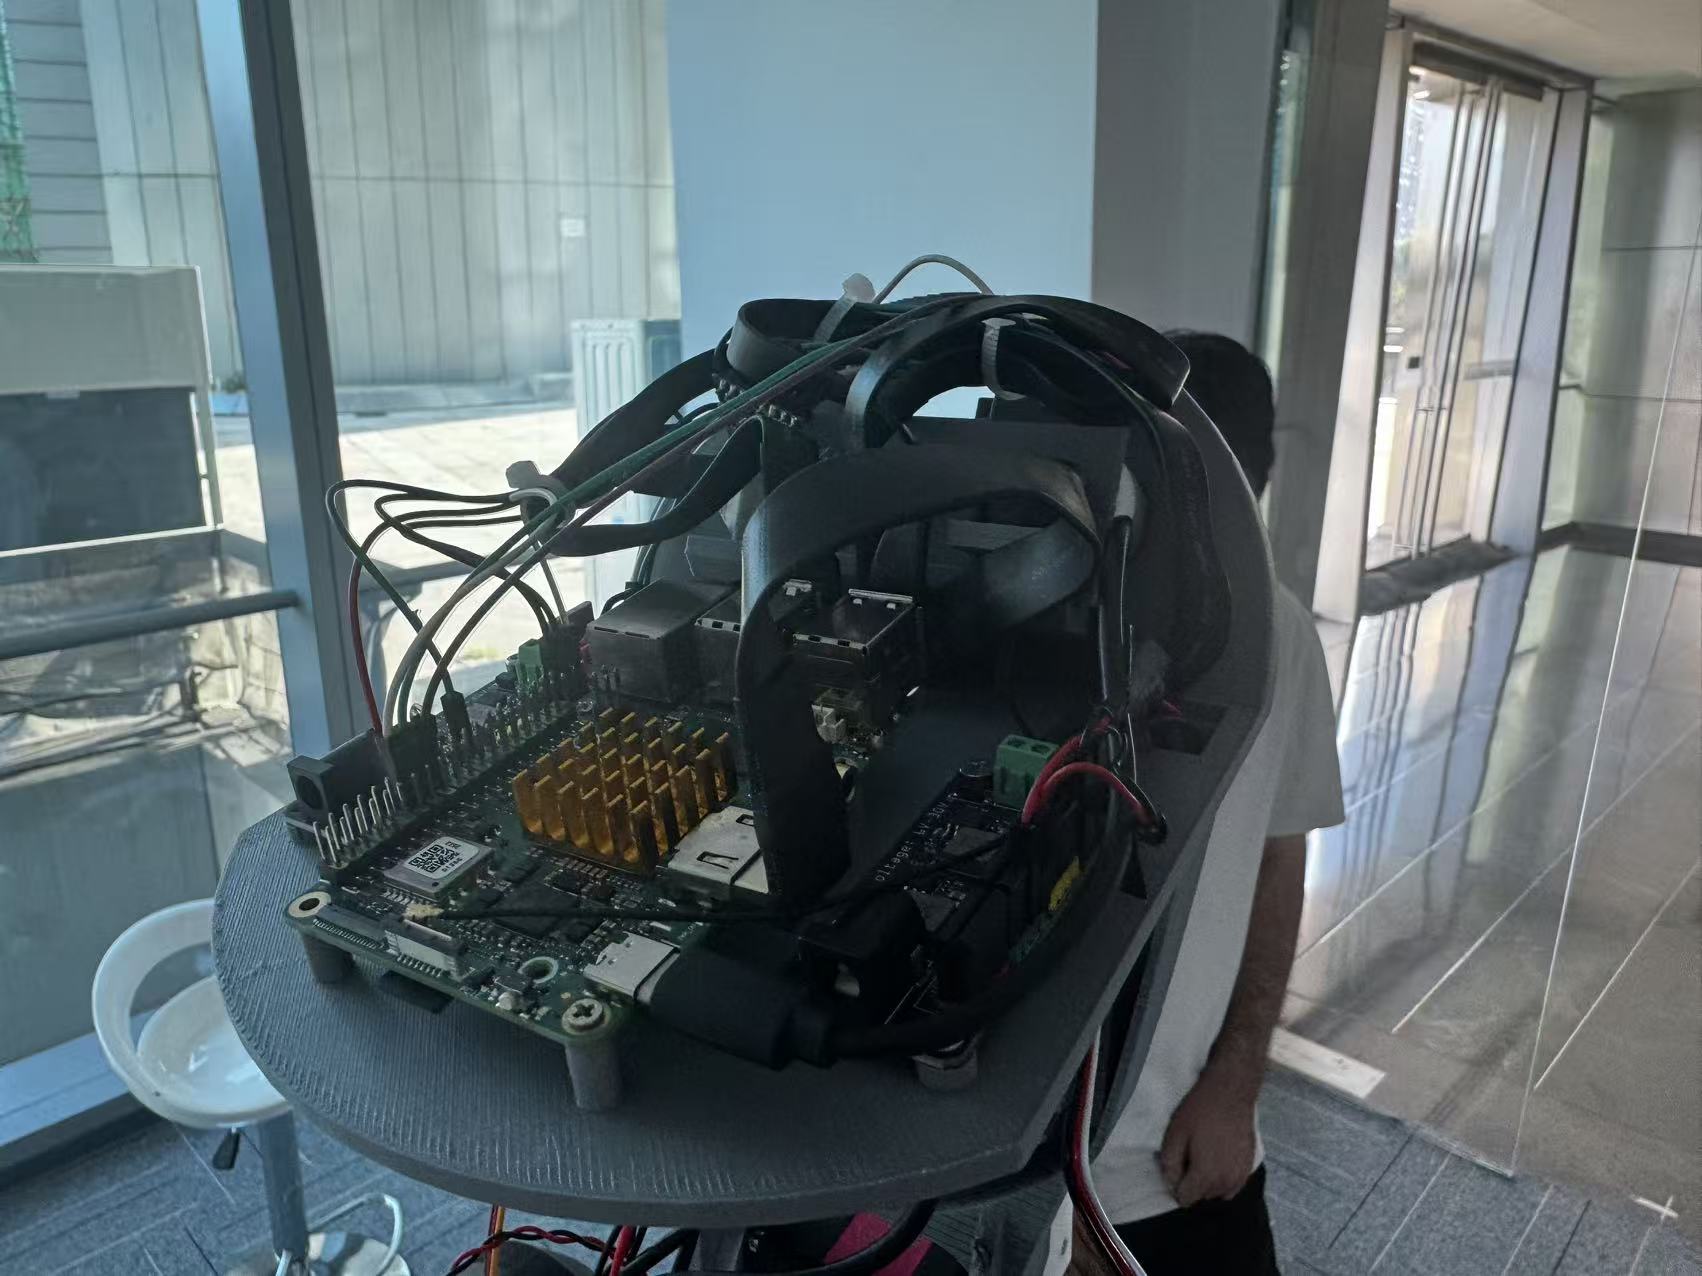
机器人头部结构与装配迭代
怎样在有限的头部空间里组织传感器、显示屏、计算板与线束,并兼顾制作和装配?
- 当前成果
- 完成多轮结构建模、3D 打印、实物装配与接线,围绕器件使用和装配反馈继续迭代。
- 我的职责
- 负责主要零件建模、装配设计、打印件调整和主要接线工作;调试参考 AI。
把器件组织成一个头部
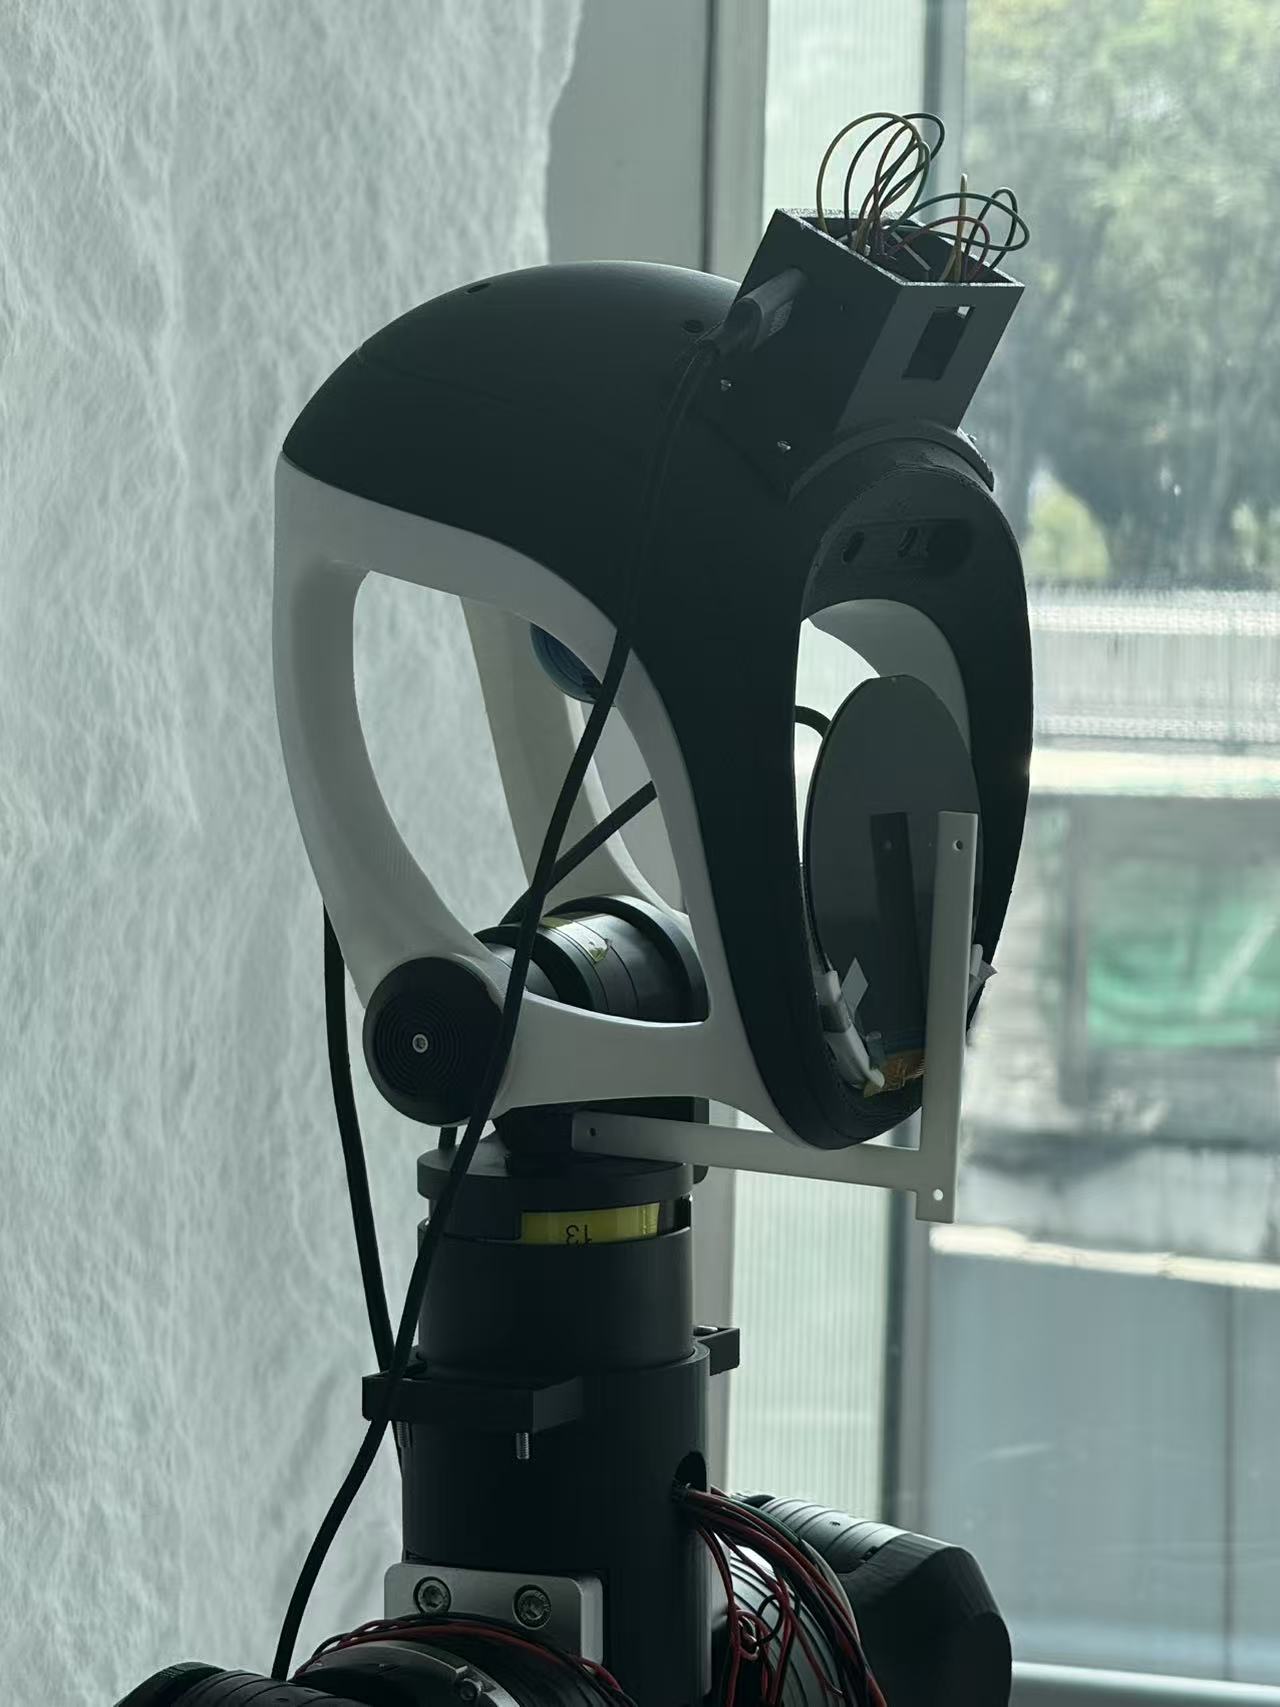
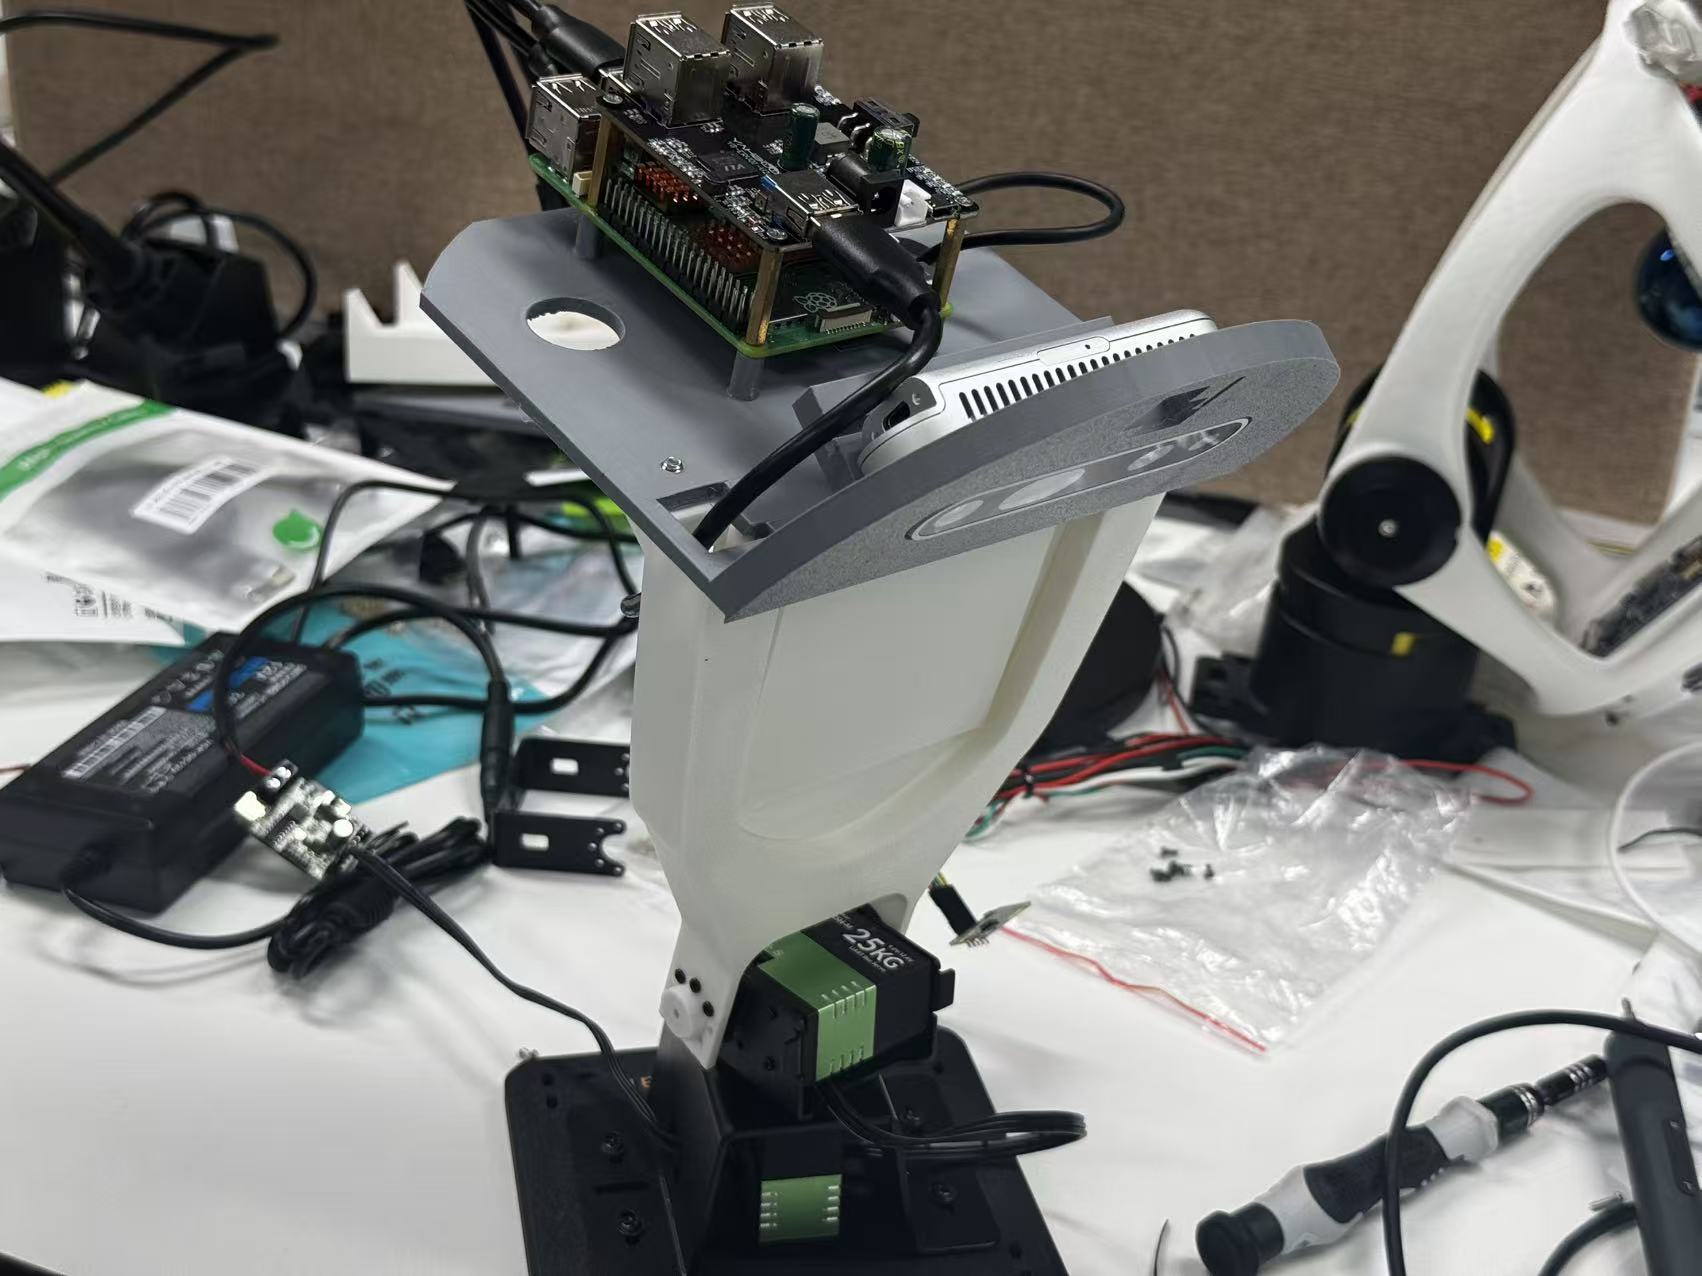
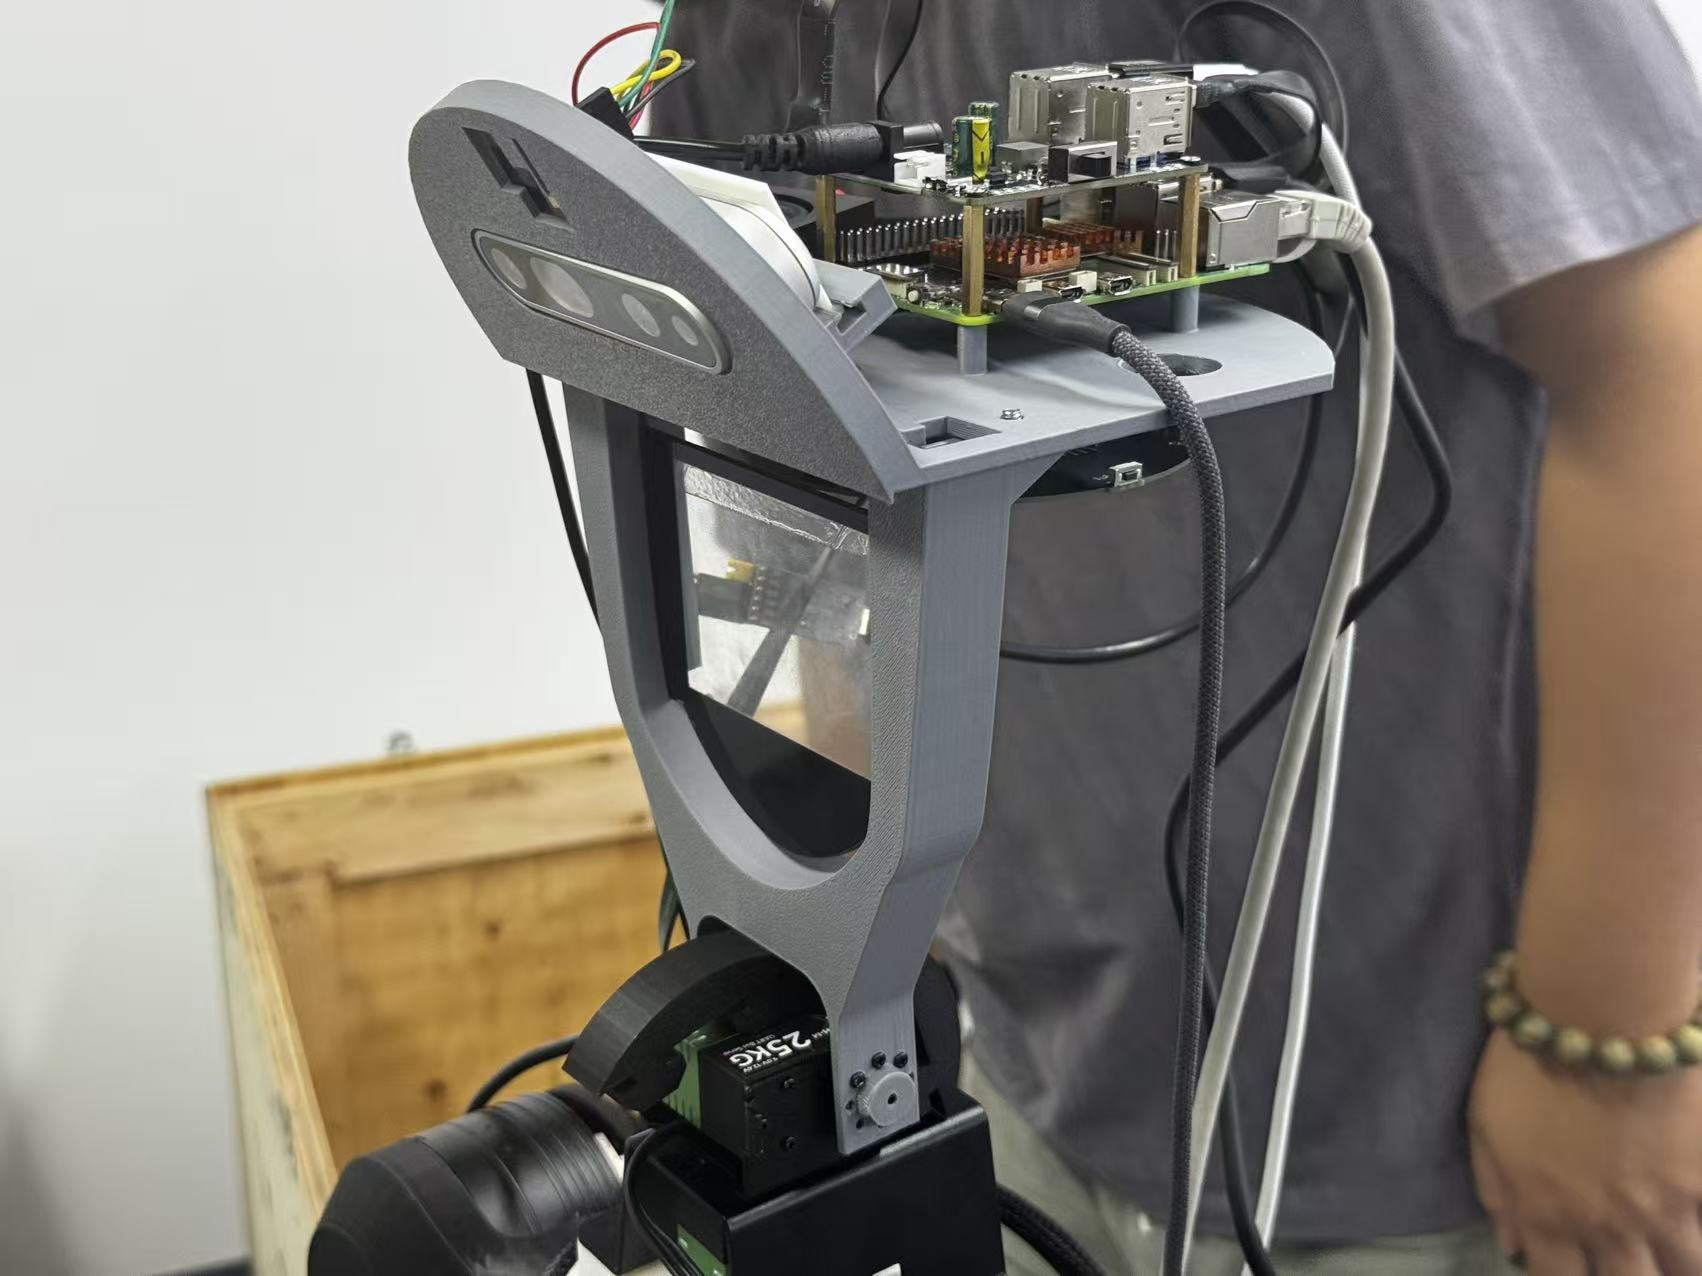
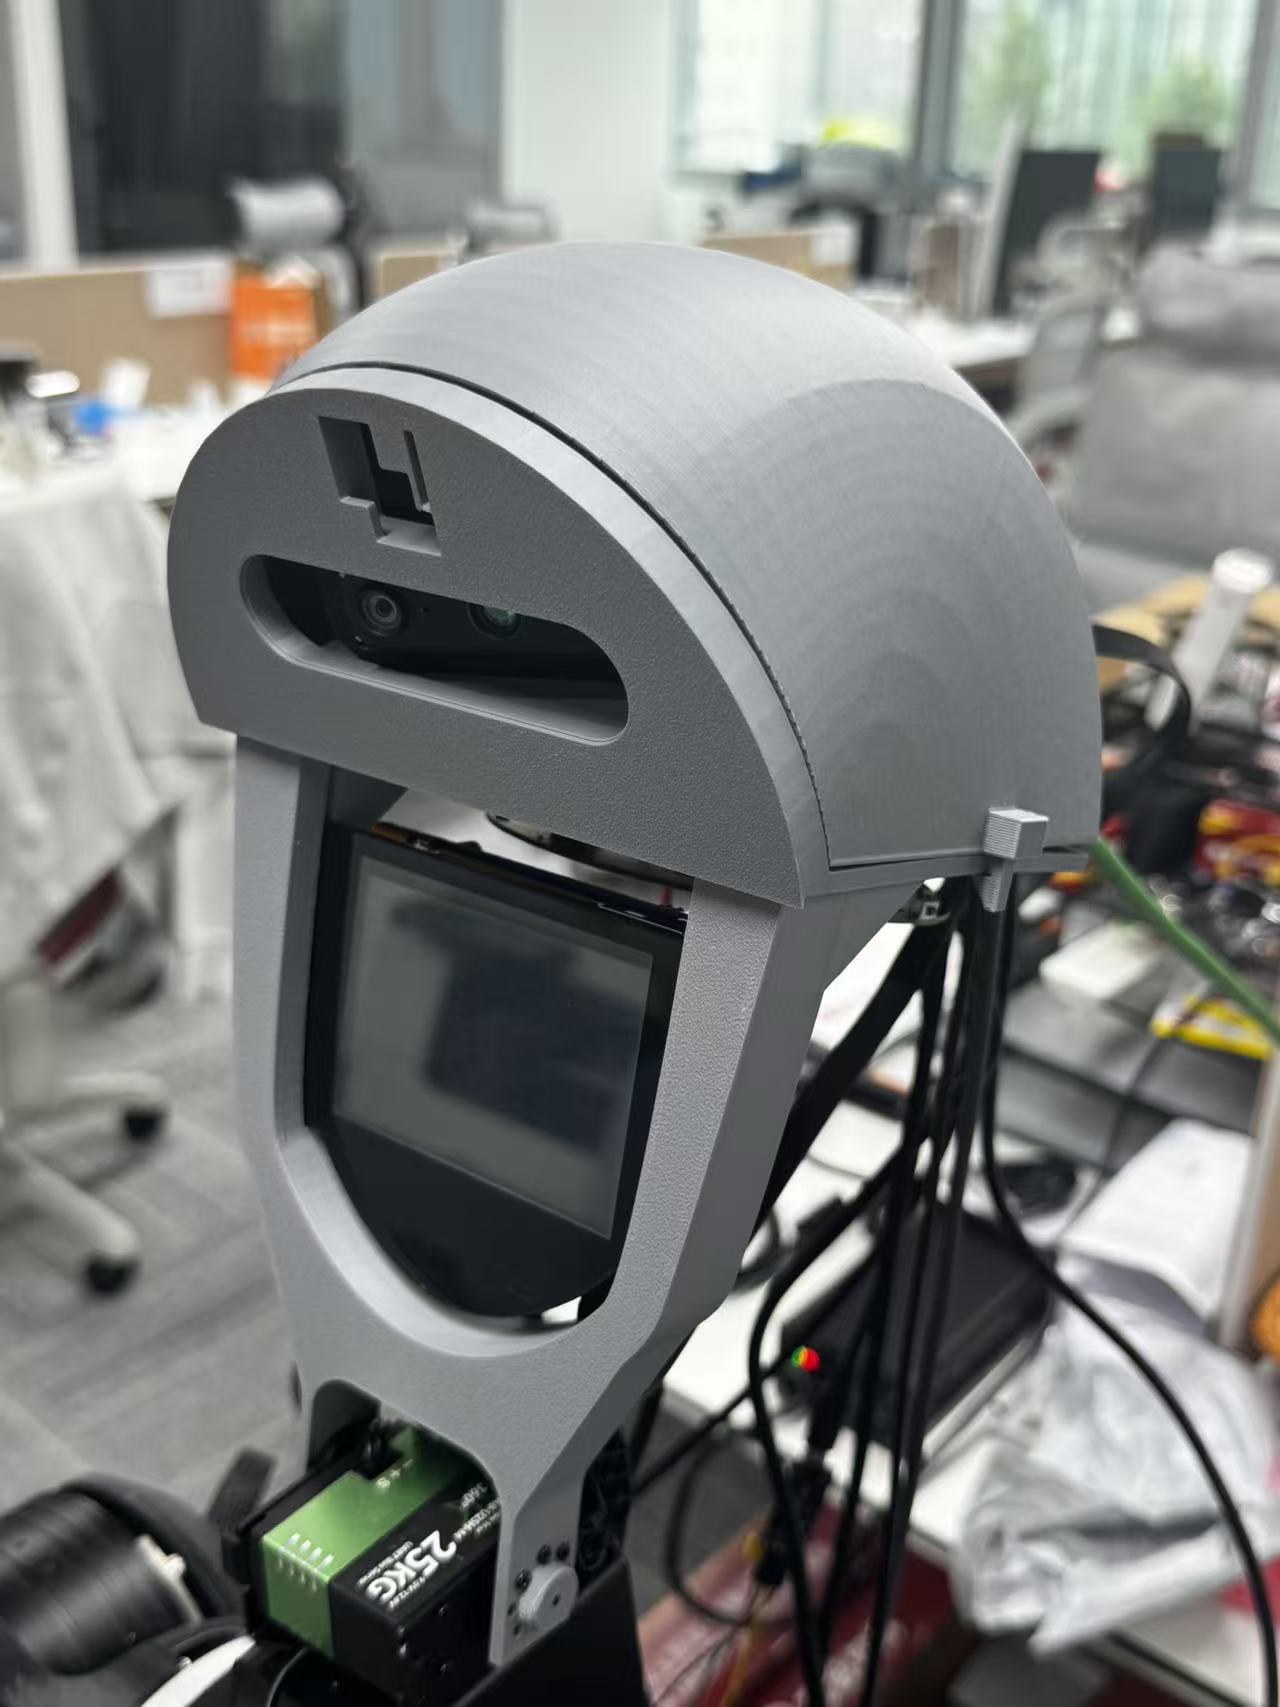
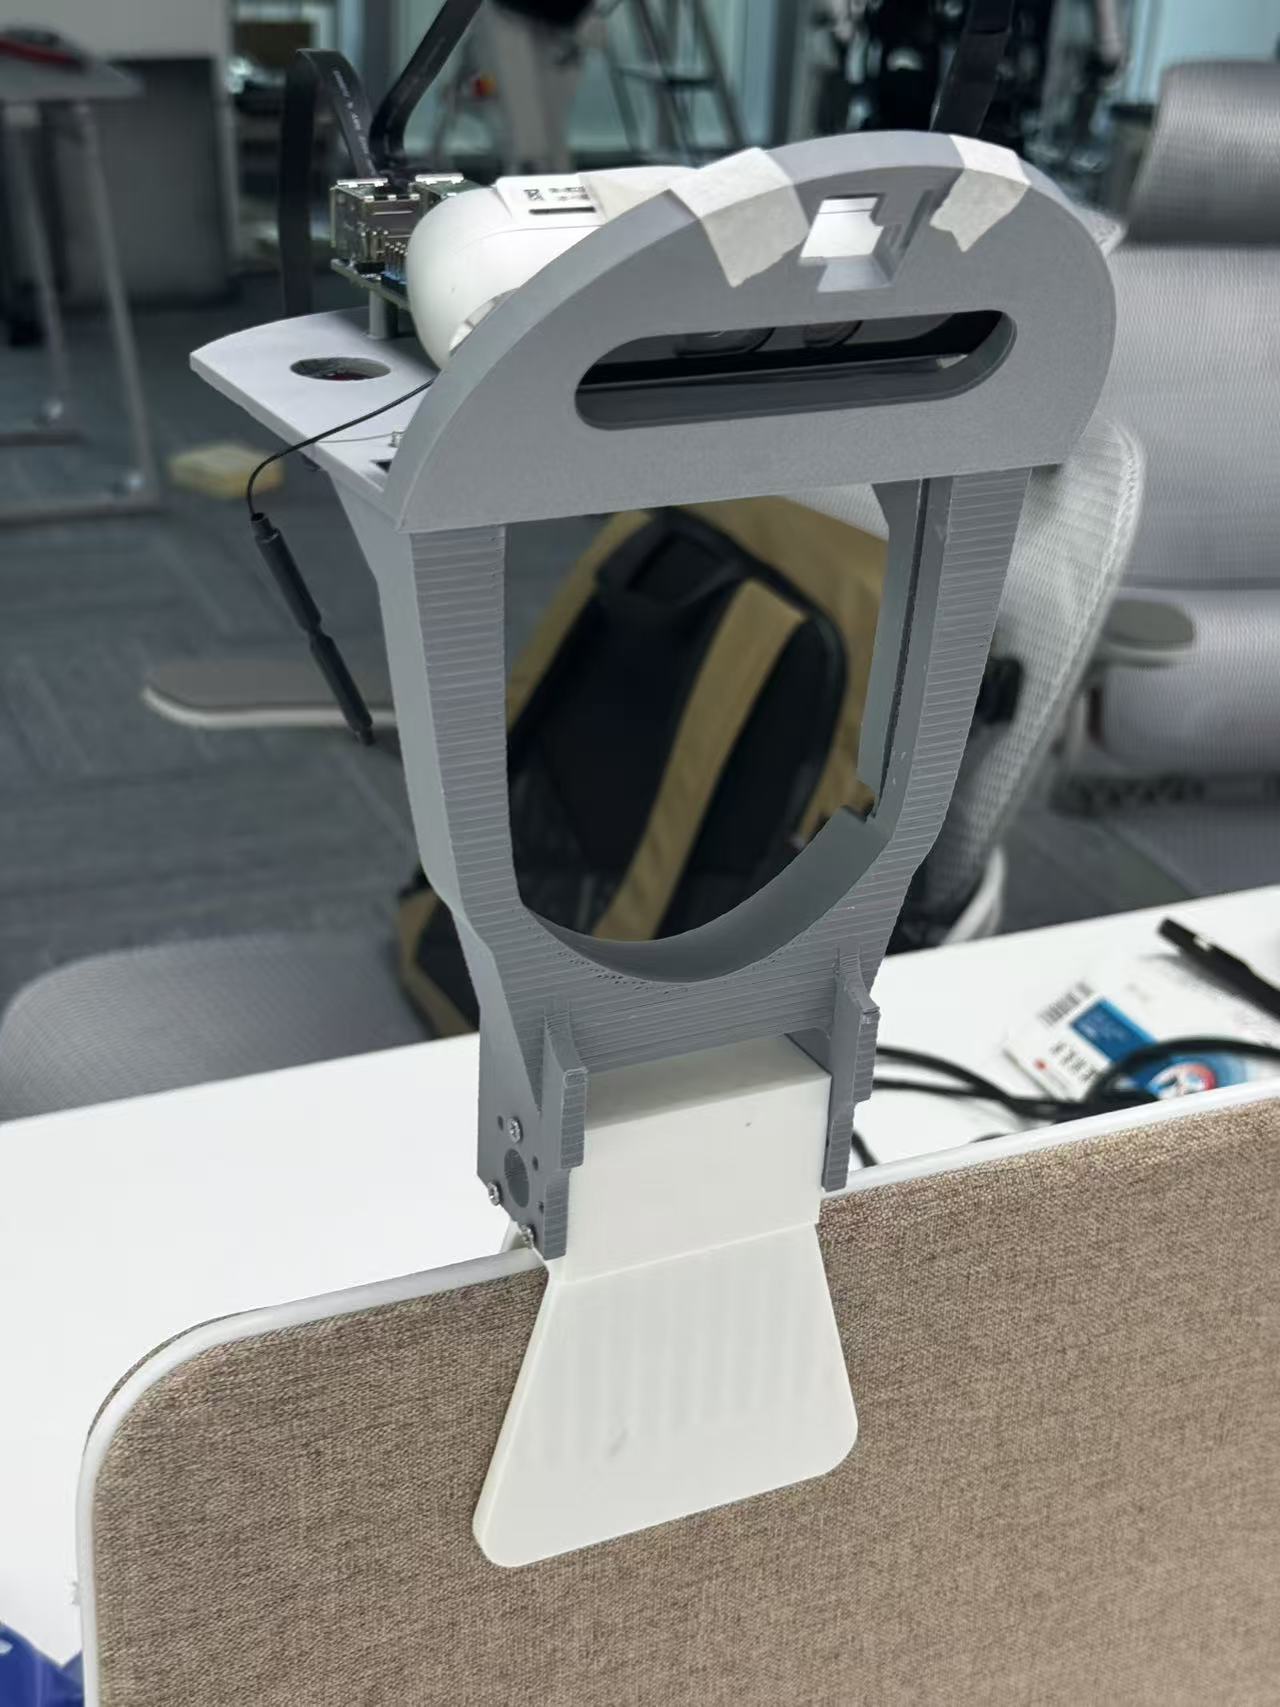
屏幕、摄像头、麦克风阵列、主板、两侧电源板和颈部连接都有自己的位置要求。我将内部框架、传感器安装件、屏幕支架与头壳分开设计,让局部调整能够继续进行。
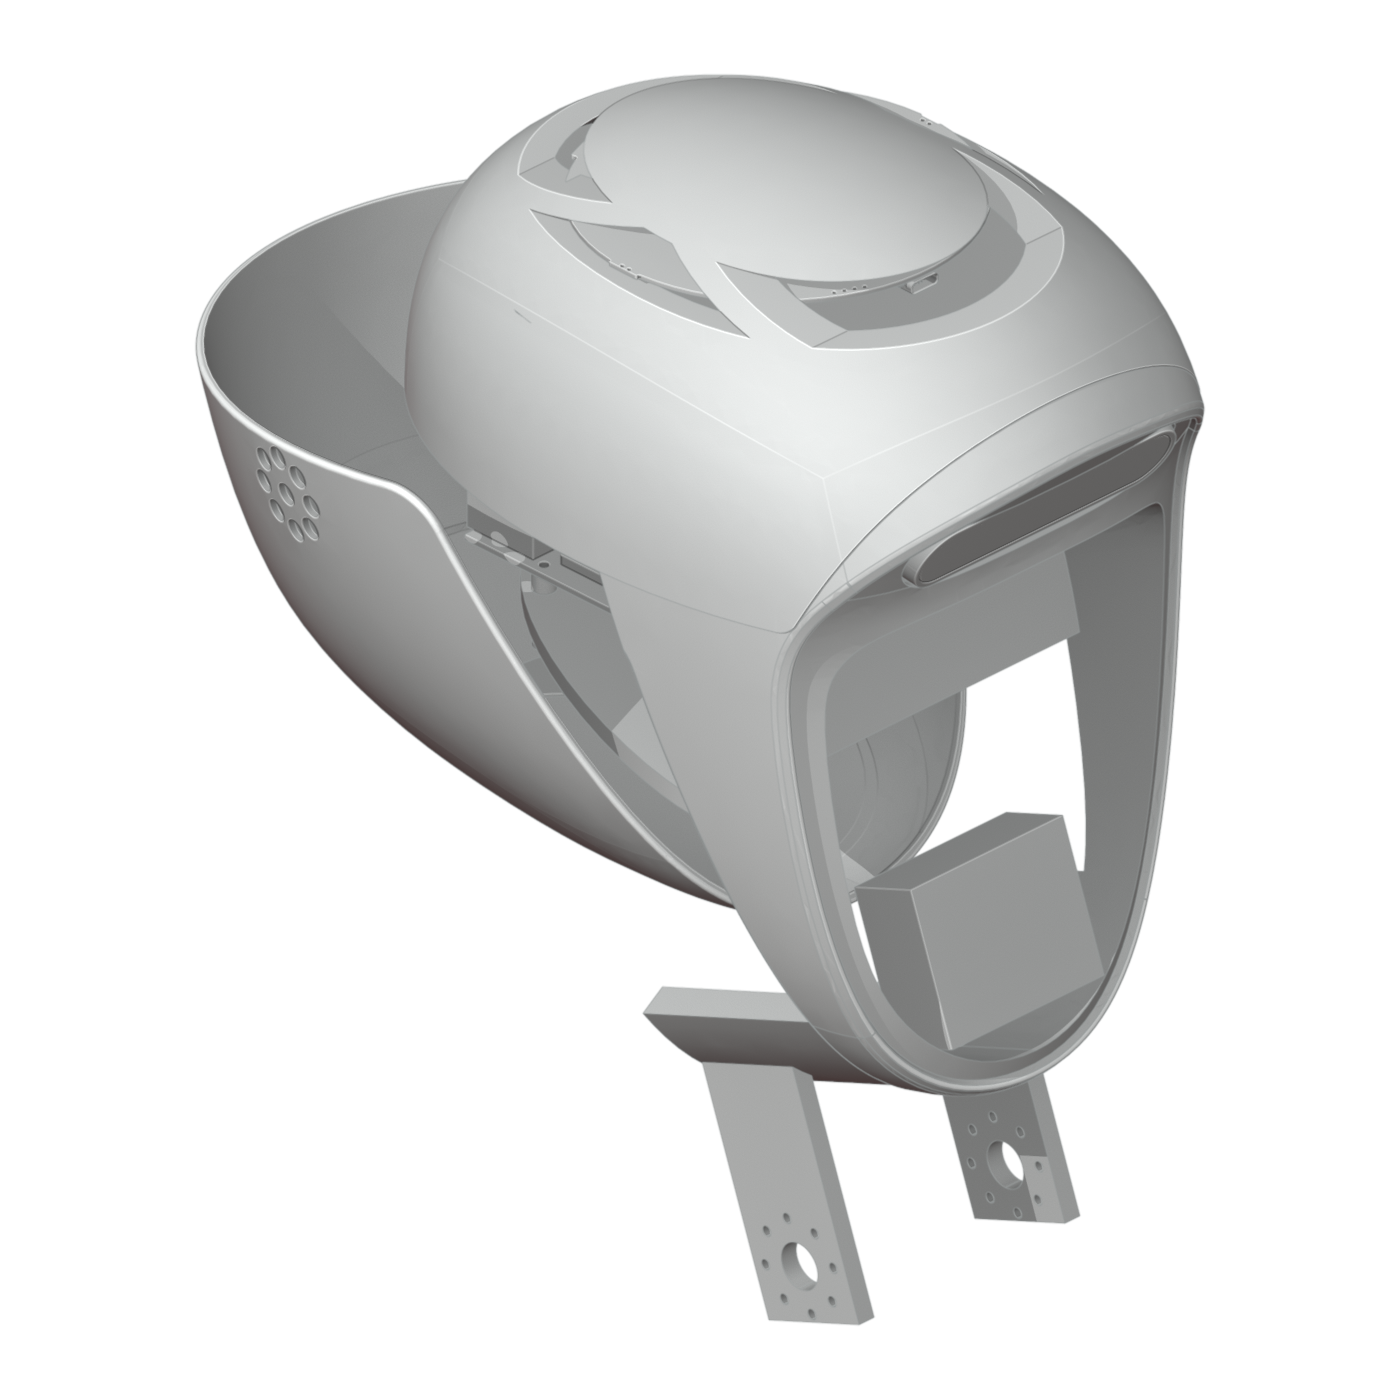
我的工作
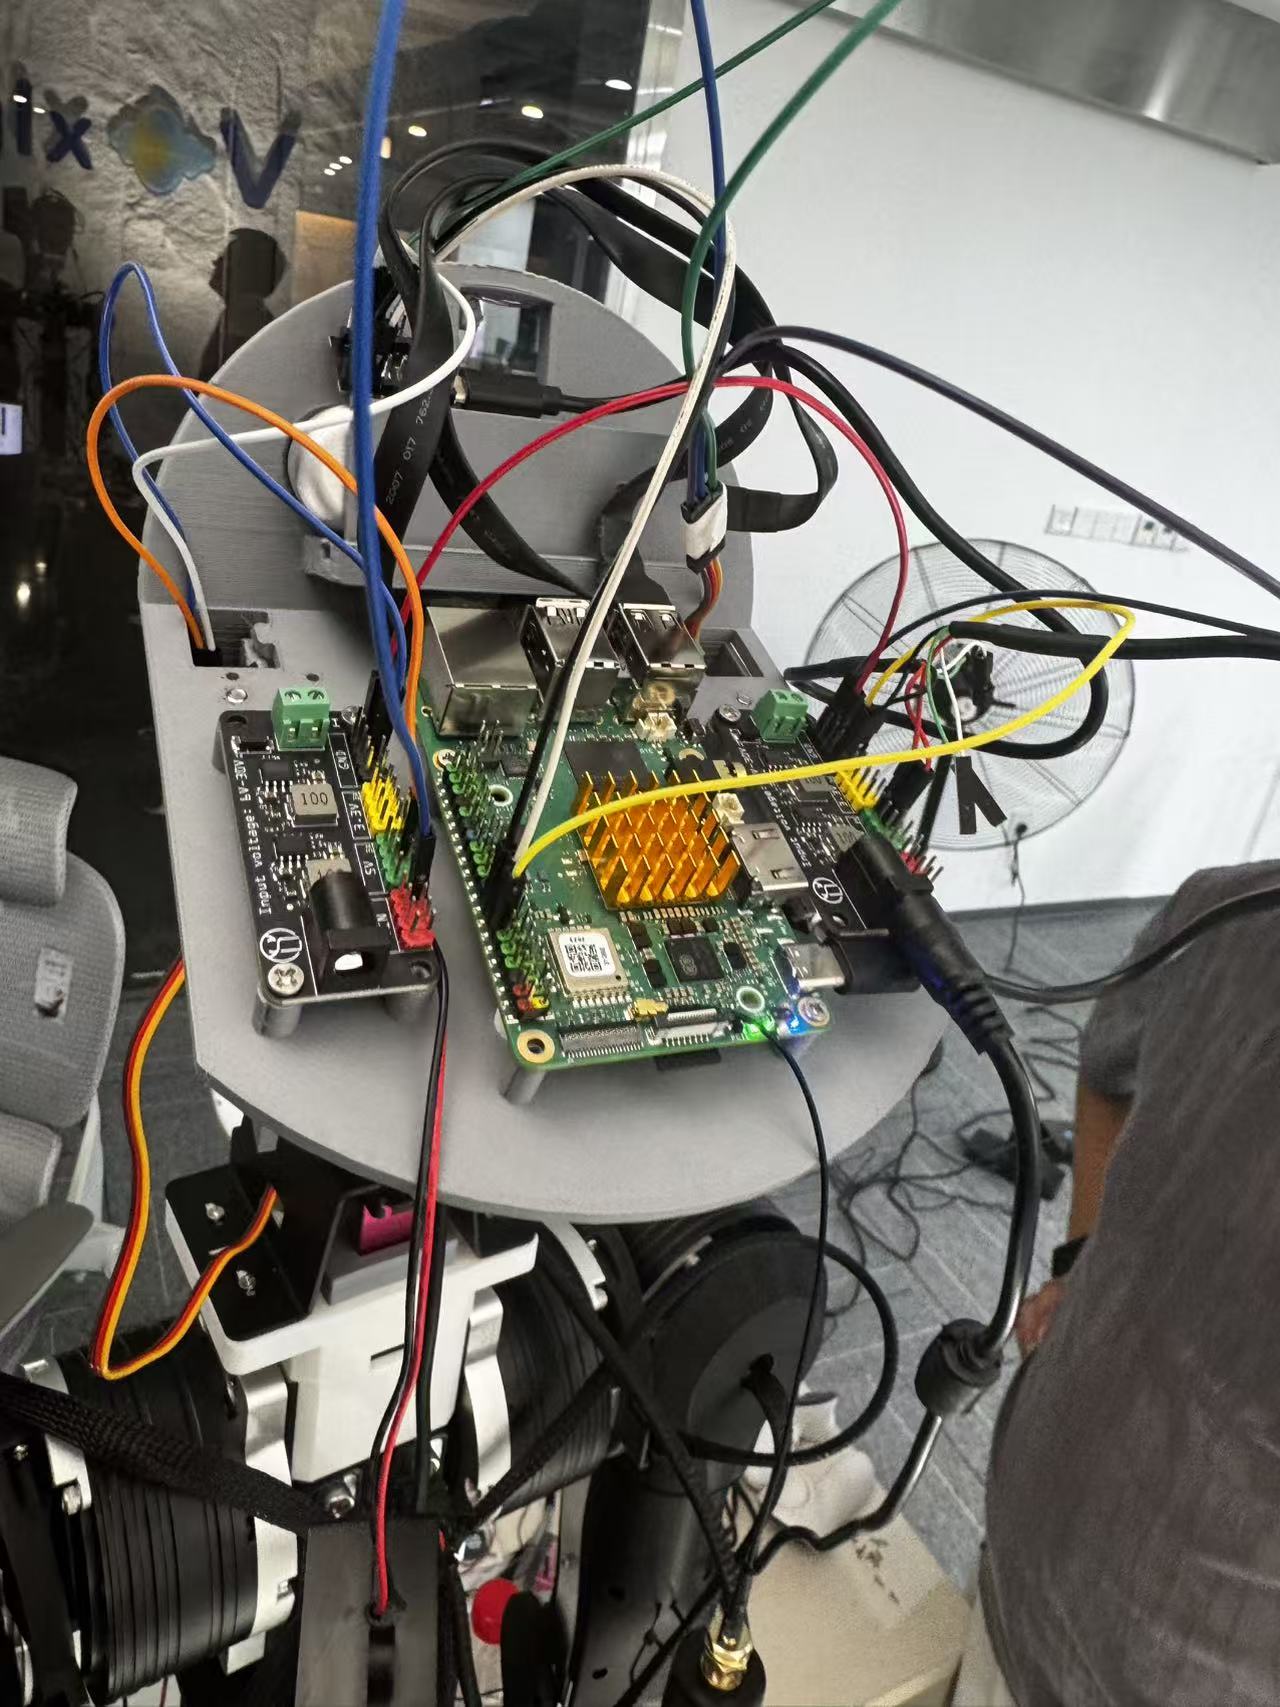
我负责主要零件建模、装配设计、打印件调整和器件安装,并完成主要接线工作。部分复杂曲面与同事协作完成,调试时参考 AI 提供的思路。
为安装和拆卸留出路径
空间安排不只看器件能否放入。紧固件需要接近,插头需要插入,线束需要经过,维修时还要能够拆下相邻零件。我把这些操作放进装配设计中一起考虑。
头部重量和运动需求也影响颈部连接。我检查质量、估计重心与力矩,并比较电机和支承方案,协调头部与颈部之间的关系。
麦克风位置跟着反馈调整
麦克风阵列最初固定在头顶,朝外收音。音频同事测试后反馈效果不理想,我把它移到头部主体下方,加入减震,并让四周留空。结构因此回应了收音条件,而不只是在外壳里找到一个位置。
打印后,才发现插头放不下
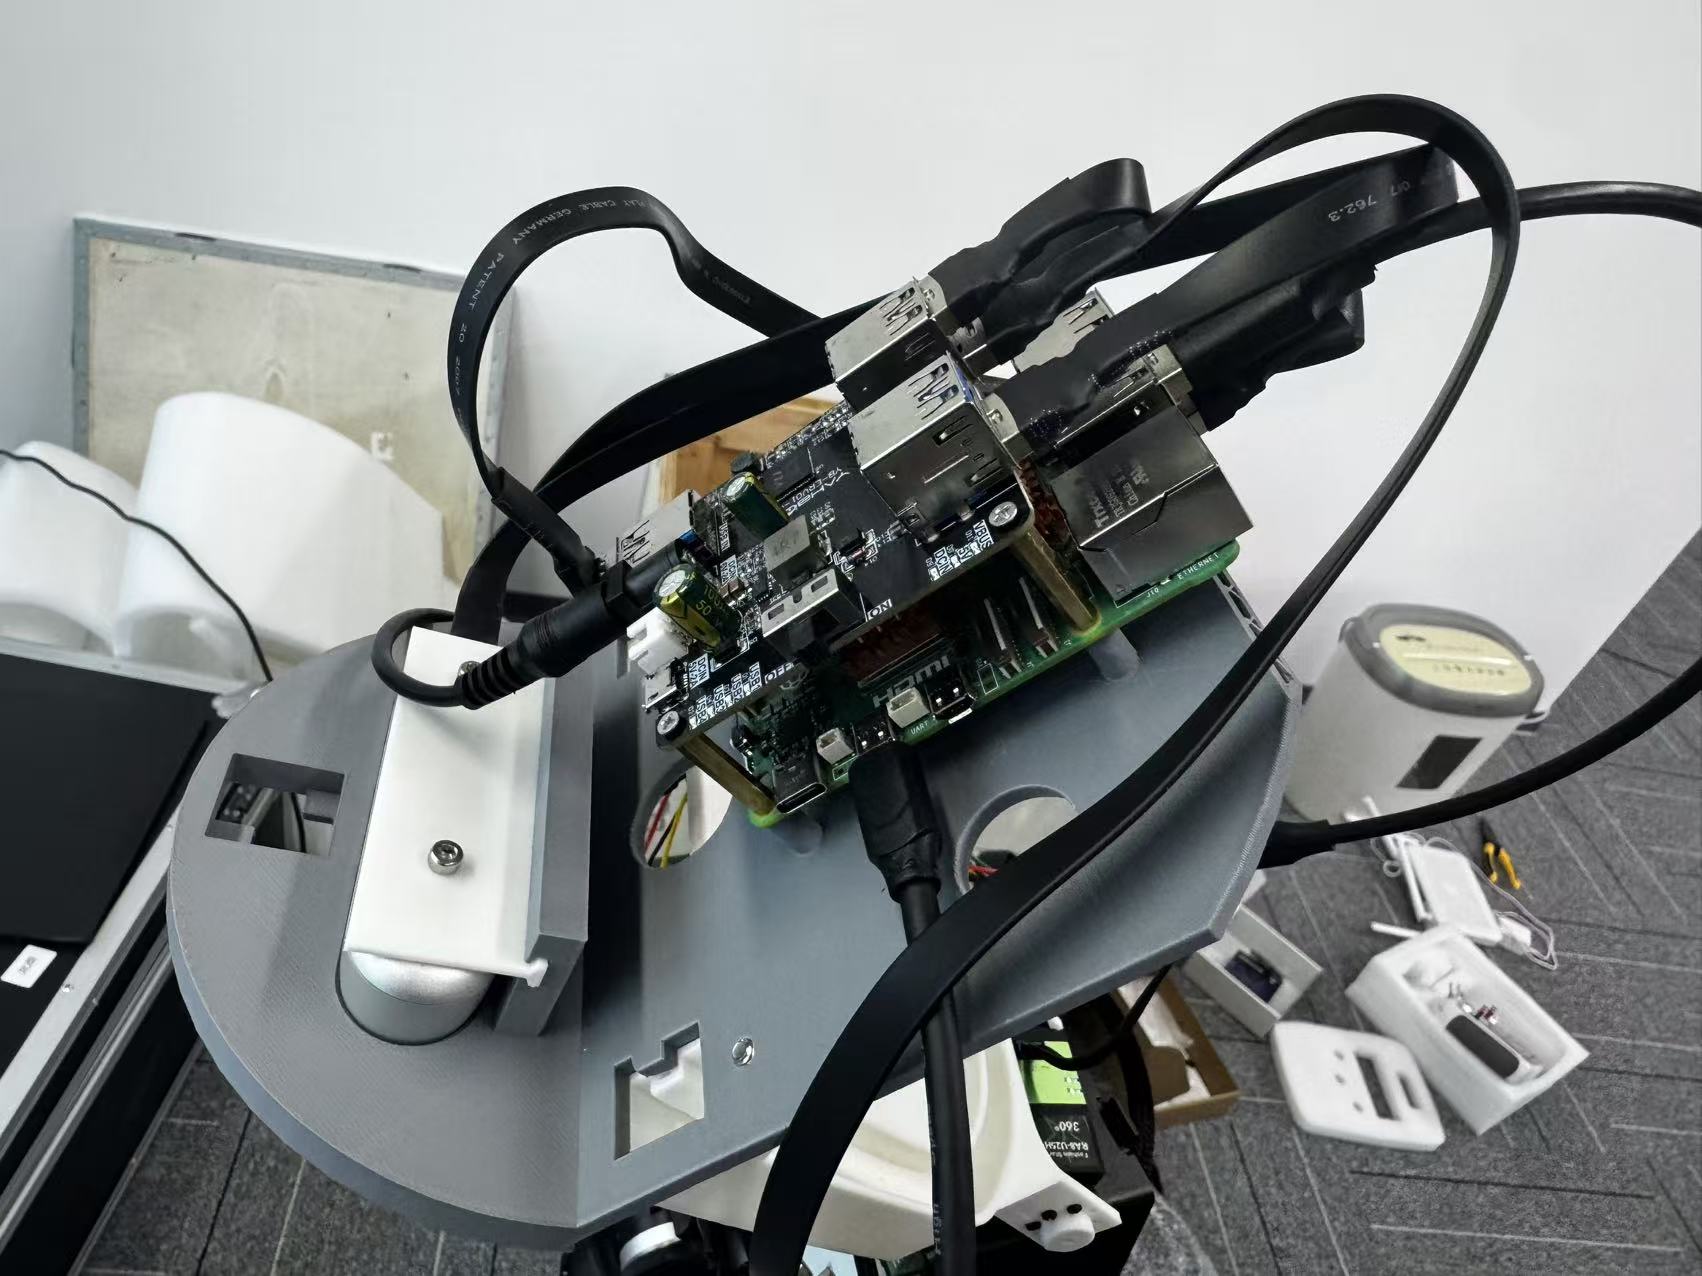
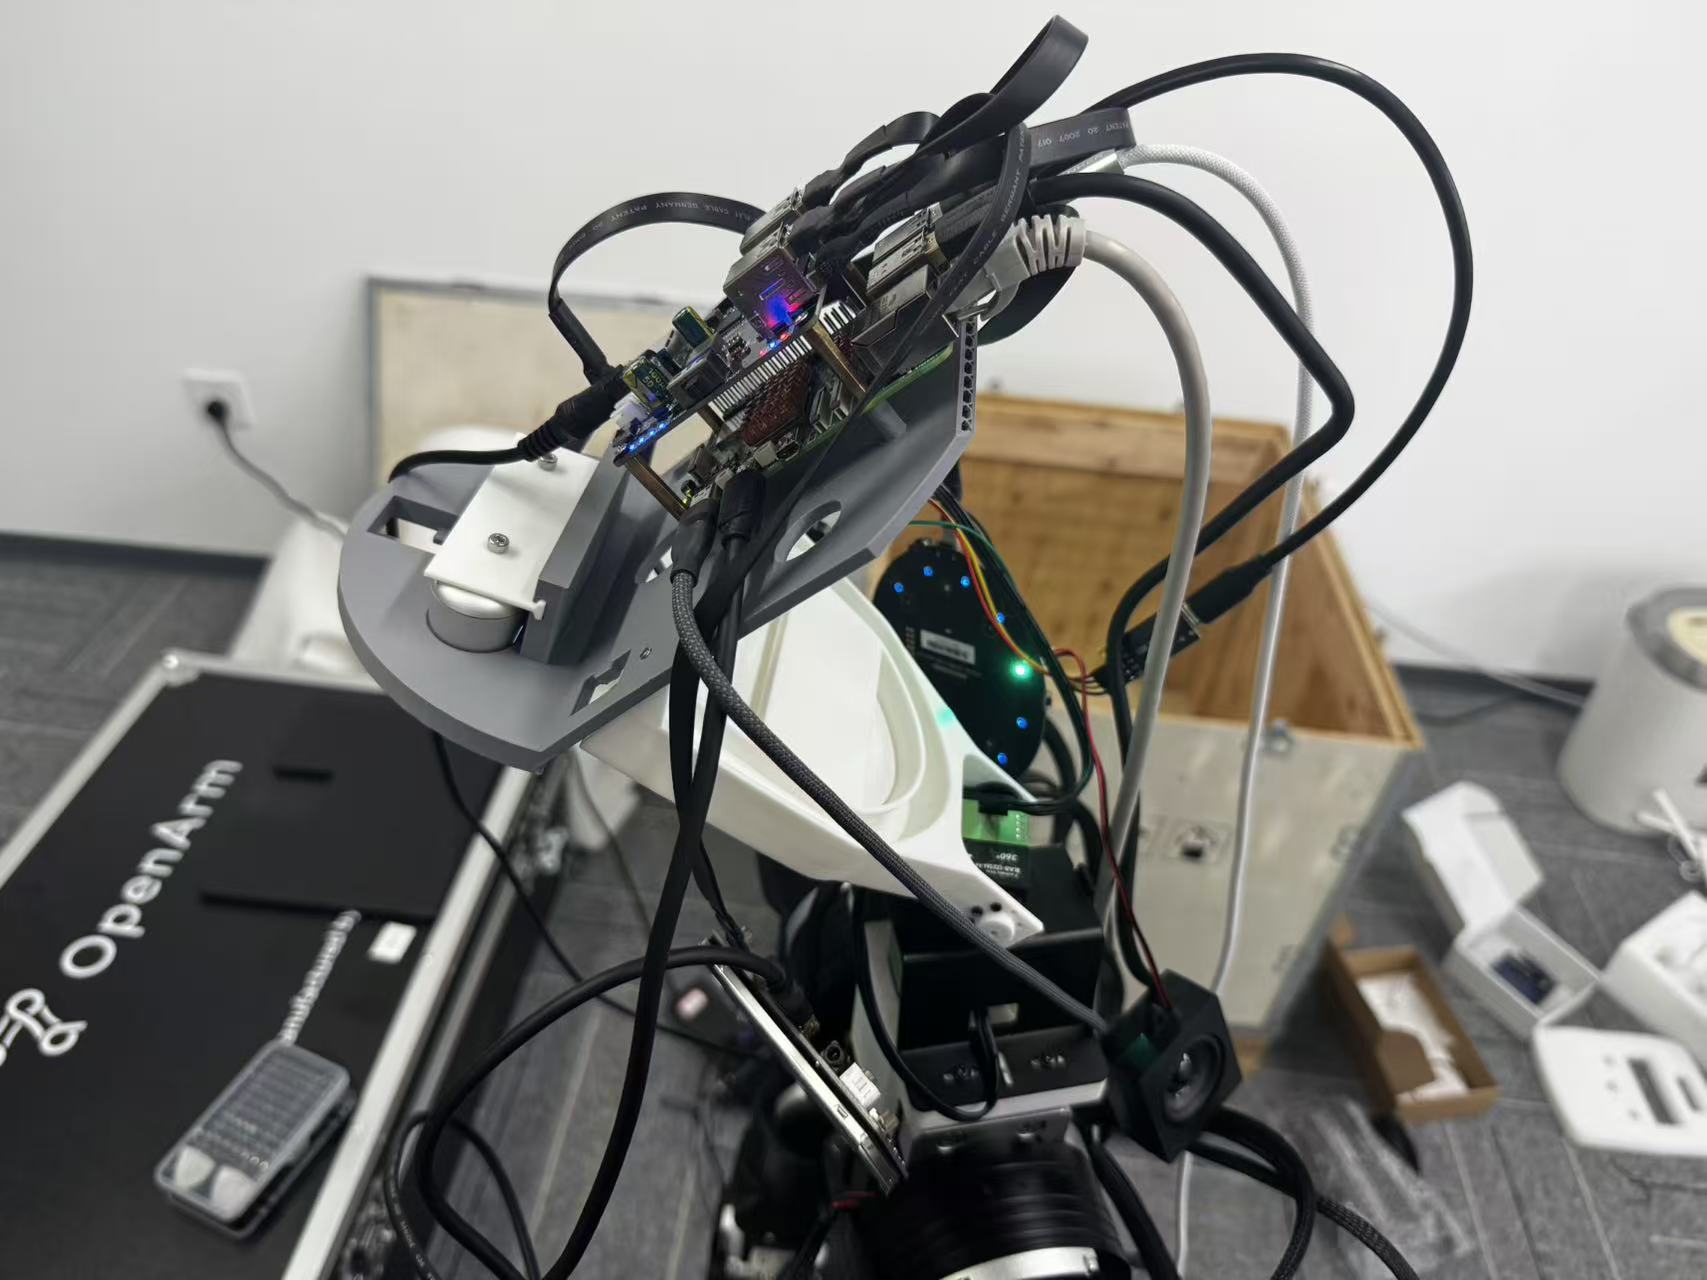
树莓派版本在模型中预留了 USB 空间,但实际装上多条线后,插头外壳仍与周围结构冲突。接口位置够用,并不意味着插头和线缆也能进入。
我调整摄像头底部支架角度,将摄像头前移,同时修改后背挡板。重新装配后,USB 线能够正常接入。
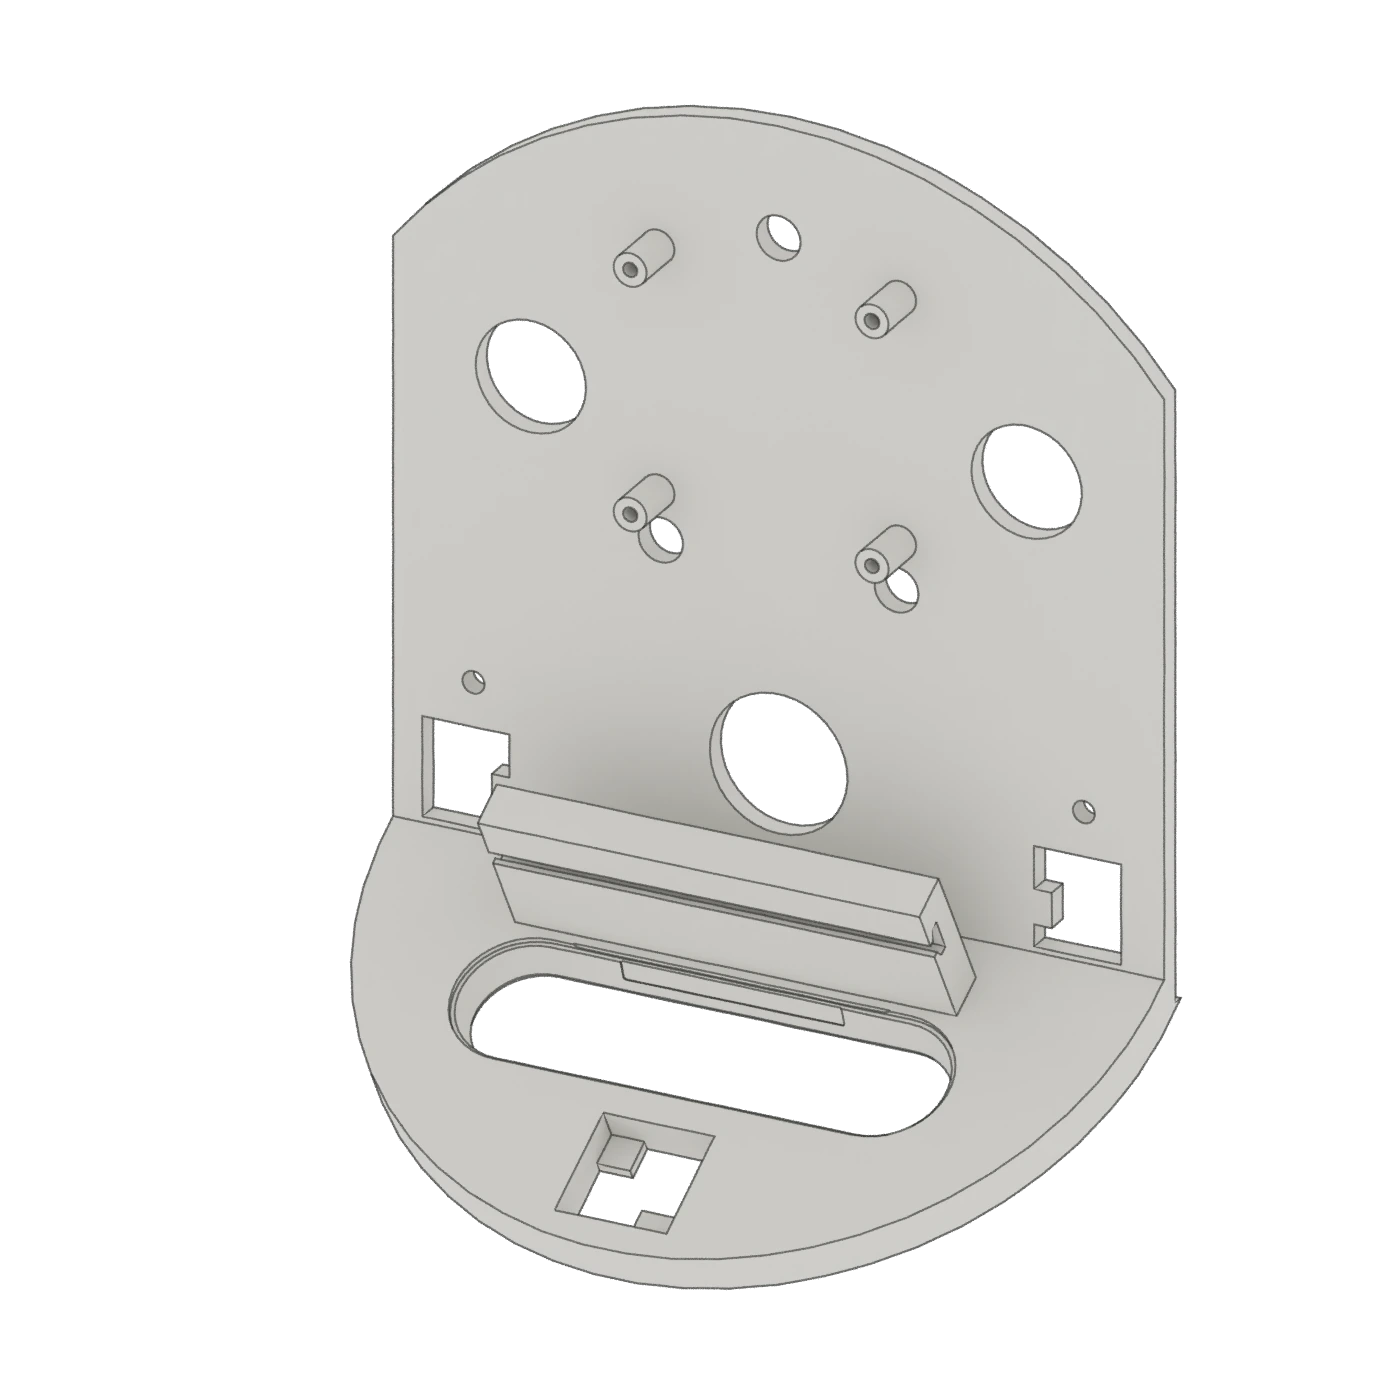
从颈部到头部,整理供电与线束
项目更换电源板后,颈部进入头部的线路由约五到六根整理为一根网线和两根电源线。与此同时,更小的扩展板减少了内部占用。我结合这些调整修改安装结构和走线路径。
接线后的供电检查
我将电流表串入回路,用万用表测量电压。在两路 12 V 供电、电机运动且传感器同时工作的状态下,观察到两路电流约为 2.2 A 和 2.9 A。
实物制作与装配